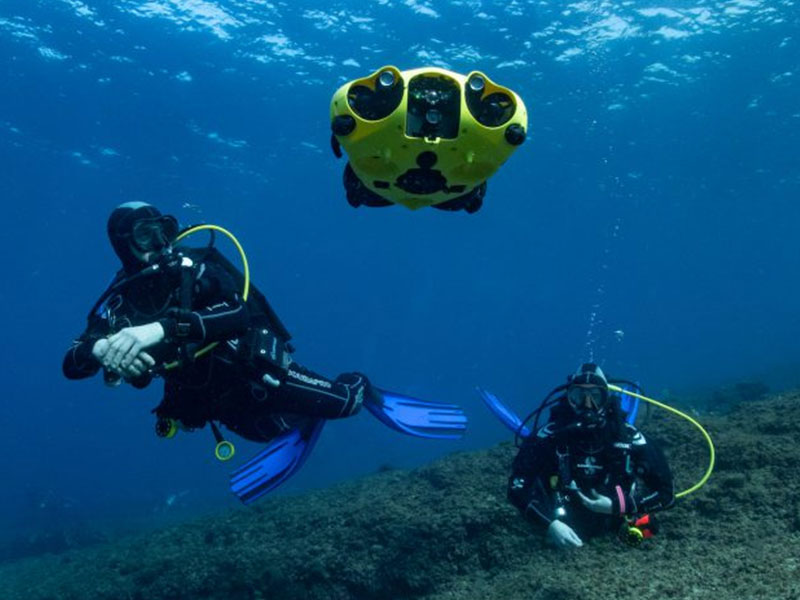
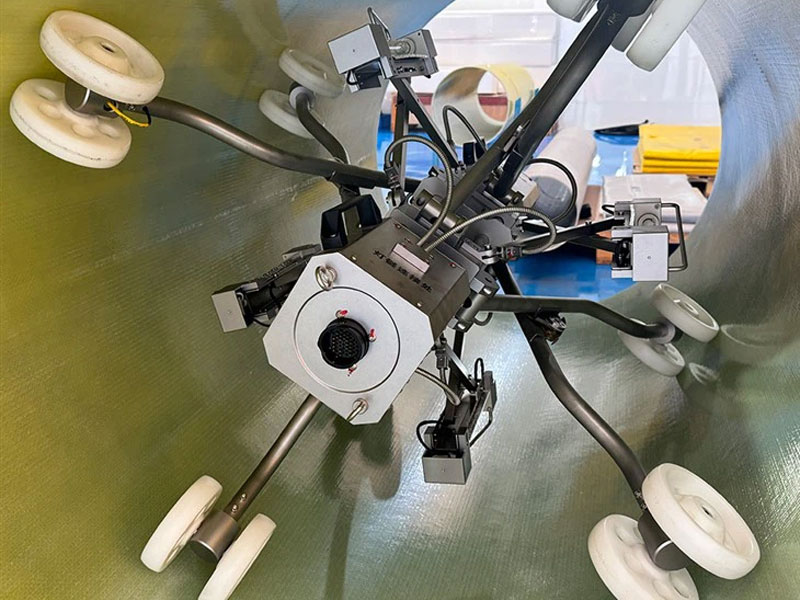
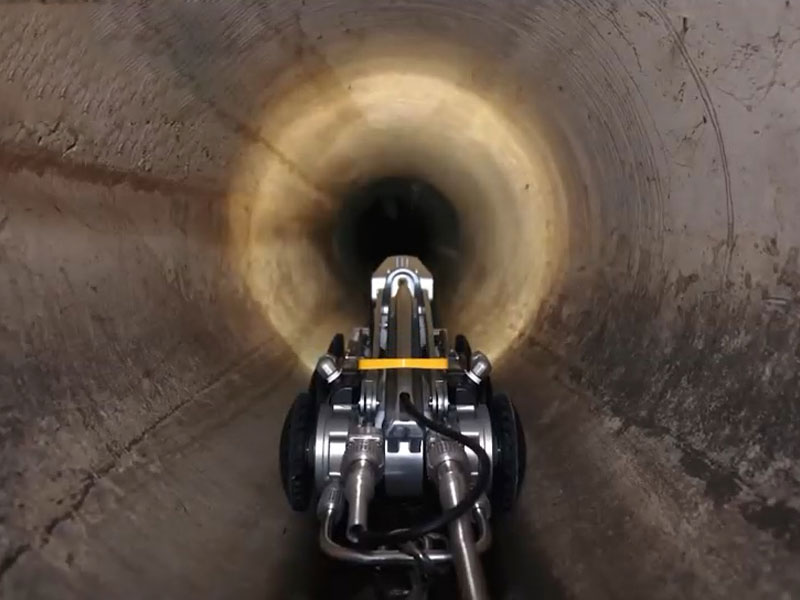
Podvodné roboty/potrubné roboty musia pracovať pod vodou alebo v potrubiach, hostiteľský počítač musí monitorovať stav robota v reálnom čase a vydávať prevádzkové pokyny, robot prenáša video do hostiteľského počítača v reálnom čase. Ako vytvoriť stabilnú a spoľahlivú komunikáciu v reálnom čase medzi hostiteľským počítačom a robotom vďaka svojmu špeciálnemu prostrediu použitia?
Prvý spôsob komunikácie, ktorý treba zvážiť, je CAT6A. Maximálna prenosová vzdialenosť kábla je iba 100 metrov; útlm signálu nad 100 metrov je veľmi vážny. V skutočnom prostredí aplikácie väčšina scén presiahne 100 metrov a prenosová vzdialenosť nemôže spĺňať skutočné požiadavky. A drôt v procese prevádzky sa neustále naťahuje, je náchylný na odpojenie.
Optické vlákno nie je rušené elektromagnetickým šumom kvôli jeho prenosu a vzdialenosť je veľká a šírka pásma je vysoká, čo sa používa aj v podvodných robotoch. Optické vlákno je však potrebné prispôsobiť, dá sa ľahko zlomiť, má vysokú poruchovosť a je drahé.
Širokopásmový nosič sa používa na plné využitie dvojjadrového elektrického vedenia a možno dosiahnuť vysokorýchlostný prenos na veľké vzdialenosti. Rýchlosť je až 100 M a prenosová vzdialenosť bežného elektrického vedenia môže dosiahnuť 500 metrov, prenosová vzdialenosť tieneného krúteného páru môže dosiahnuť 1 000 metrov a prenosová vzdialenosť koaxiálneho kábla môže dosiahnuť 2 000 metrov.
Výhody širokopásmového operátora: Veľká šírka pásma, veľká vzdialenosť, silná škálovateľnosť, úplne transparentné šírenie dát, stabilné a spoľahlivé, plug and play.
Podvodný robot / potrubný robot používa širokopásmovú nosnú komunikáciu, rôzne parametre káblového prenosu:
| Širokopásmové pripojenie nosič | Obyčajné elektrické vedenie | Tienený krútený pár | Koaxiálny kábel |
| Šírka dátového pásma | 90 Mbps | 60 Mbps | 100 mil |
| Prenosová vzdialenosť | 500 metrov | 1000 metrov | 2000 metrov |
| Rýchlosť linky | 2 jadro | 2 jadro | 2 jadro |
| Stavebníctvo | Jednoduché | Jednoduché | BCN |
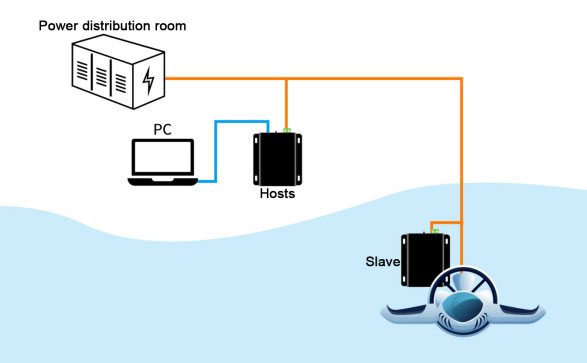
Schéma prípadu aplikácie:
Služba OEM/ODM
Poskytujeme profesionálne služby OEM a ODM, aby sme vyhoveli vašim potrebám.
WhatsApp:
+86-18157343325
Kontaktné údaje
+86-18157343325
Poloha
Rýchly odkaz
Produkt
Kontaktujte nás
Môžete ma kontaktovať pomocou tohto formulára.